Aktualisiert am 14. Oktober 2026
Didaktische Grundlagen
Die Vermittlung von Medienkompetenz bei Kindern bildet einen integralen Bestandteil moderner Bildungspolitik und Primarstufendidaktik. Die Ständige Konferenz der Kultusminister der Länder (KMK) fordert in ihrer Strategie zur Bildung in der digitalen Welt eine verbindliche curriculare Verankerung grundlegender digitaler und informatischer Fertigkeiten bereits ab dem Schuleingangsbereich. Diese Anforderung konfrontiert Grundschulen jedoch mit einem pädagogischen Spannungsverhältnis: Eine unausgewogene, rein bildschirmbasierte Unterweisung überlastet häufig die kognitive Aufnahmekapazität und Feinmotorik jüngerer Schülerinnen und Schüler, ohne das tiefere Verständnis für automatisierte Vorgänge nachhaltig zu fördern. Um eine reflektierte digitale Kompetenz aufzubauen, gewinnt der Einsatz analoger und haptischer Bildungsmedien zentrale Bedeutung.
Vom Greifen zum Begreifen in der informatischen Vorbildung
Aus entwicklungspsychologischer Perspektive knüpft dieser Ansatz an das Repräsentationsmodell nach Jerome Bruner an, das den Lernprozess in drei aufeinander aufbauende Modi unterteilt. Der Wissenserwerb vollzieht sich idealtypisch zunächst über die enaktive Repräsentation, also das motorische Tun und das Begreifen konkreter Objekte. Daran schließt sich die ikonische Ebene an, auf der bildhafte Darstellungen, Diagramme und Farbsymbole die Handlungen repräsentieren. Erst auf der symbolischen Ebene werden Sachverhalte über Schriftsprache, mathematische Gleichungen oder formale Programmcodes abstrahierend verarbeitet. Werden algorithmische Grundkonzepte wie Sequenzen, Schleifen oder Fallunterscheidungen ohne diese Vorstufen direkt in komplexen Entwicklungsumgebungen eingeführt, droht eine erhebliche kognitive Überlastung. Haptische Programmierwerkzeuge – im wissenschaftlichen Diskurs als Tangible User Interfaces (TUI) gefasst – entkoppeln das Erlernen logischer Steuerungsstrukturen von der Menüführung digitaler Betriebssysteme. Kinder manipulieren physische Gegenstände wie Blöcke, Richtungstasten oder Farbsegmente und beobachten die unmittelbare Ausführung der Instruktionskette im dreidimensionalen Raum.
Dieser handlungsorientierte Einstieg lässt sich institutionell im Dagstuhl-Dreieck verankern. Zeitgemäße Medienkompetenz Schule darf sich nicht auf die reine Bedienfertigkeit digitaler Endgeräte reduzieren, was lediglich die anwendungsbezogene Perspektive bedienen würde. Sie muss vielmehr gleichermaßen die technologische Perspektive erschließen, indem sie die internen Wirkweisen von Informatiksystemen dekonstruiert, sowie die gesellschaftlich-kulturelle Perspektive einbeziehen, die die Wechselwirkungen von Automatisierung und Lebenswelt reflektiert. Physische Lernroboter machen das mechanische und elektronische Zusammenspiel aus Sensoren, Recheneinheiten und Aktoren erfahrbar. Sensoren erfassen Umgebungsreize wie Farben, Licht oder Kontakte; die hinterlegte Steuerlogik verarbeitet die Eingangssignale; und die Aktoren – etwa Schrittmotoren, Lautsprecher oder Leuchtdioden – überführen die Anweisungen in beobachtbare Handlungen. Medienkompetenz bei Kindern erwächst auf dieser Basis nicht aus passivem Medienkonsum, sondern aus dem praktischen Erschaffen und Verstehen digital gesteuerter Prozesse.
Physische Programmierwerkzeuge
Typologie und Schnittstellen
Die Vielfalt der für den Bildungsbereich entwickelten Systeme erfordert eine differenzierte didaktische Klassifikation. Lernroboter unterscheiden sich grundlegend in ihrer Mensch-Maschine-Schnittstelle, ihrem Abstraktionsgrad und ihren motorischen Anforderungen. Vier archetypische Interaktionsformen prägen die aktuelle Schulpraxis:
Bei der geräteintegrierten Tastensteuerung (On-Device Control) erfolgt die Eingabe sämtlicher Befehlsketten direkt über mechanische Druckknöpfe auf der Oberfläche des Roboters. Diese Eingabeform verzichtet vollständig auf Peripheriegeräte und verlangt von den Lernenden eine vorausschauende mentale Modellierung der Fahrspur. Da das Programm intern im Speicher abgelegt und erst nach Abschluss der Eingabesequenz ausgeführt wird, müssen die Schritte im Arbeitsgedächtnis präsent gehalten oder parallel notiert werden.
Externe physische Programmierbretter (Tangible Board Programming) trennen die Eingabeeinheit räumlich vom Ausführungsgerät. Die Befehle werden über form- oder reliefcodierte Holz- bzw. Kunststoffblöcke auf einem tableauartigen Steuerungsbrett aneinandergereiht. Diese Vorgehensweise materialisiert die algorithmische Sequenz dauerhaft. Der Code liegt visualisiert vor der Gruppe, was das gemeinsame Analysieren, Diskutieren und gezielte Korrigieren fehlerhafter Befehle (Debugging) im Vergleich zu rein intern gespeicherten Tastenfolgen erleichtert.
Spurbasierte optische Farbcodesysteme (Optical Grid & Track Coding) nutzen Infrarot- und Farbsensoren an der Roboterunterseite, um Linienführungen und Farbwechsel auf dem Untergrund abzutasten. Die Programmeingabe vollzieht sich hierbei entweder durch das Platzieren physischer Farbplättchen auf Schienenrastern oder durch das analoge Zeichnen von Farbsequenzen mit Filzstiften auf weißem Papier. Diese Schnittstelle verbindet grafisch-gestalterisches Handeln mit diskreten Steuerbefehlen und schlägt eine Brücke zur Rechnerprogrammierung.
Haptische Kachel- und Stecksysteme (Tangible Tile Coding) nutzen physische Kärtchen oder Puzzleteile, die frei auf dem Tisch oder Boden zu Befehlsketten verbunden werden. Der Roboter liest die Sequenz über optische Sensoren an seiner Unterseite ein, speichert den Code ab und führt ihn anschließend auf einer Aufgabenfläche aus. Diese Methode ermöglicht das Erfassen fortgeschrittener Steuerstrukturen wie Schleifen und Funktionen ohne jede Bildschirmnutzung.
Vergleichende Systemanalyse
Fünf Lernroboter im didaktischen Profil
Um Schulen eine fundierte Orientierung bei der Anschaffung und curricularen Einbindung zu bieten, werden nachfolgend fünf zentrale Robotiksysteme analysiert, die das Spektrum von der Frühpädagogik bis zur weiterführenden Schule abdecken.
Cubetto: Taktiles Holz-Coding für den elementaren Schuleingangsbereich
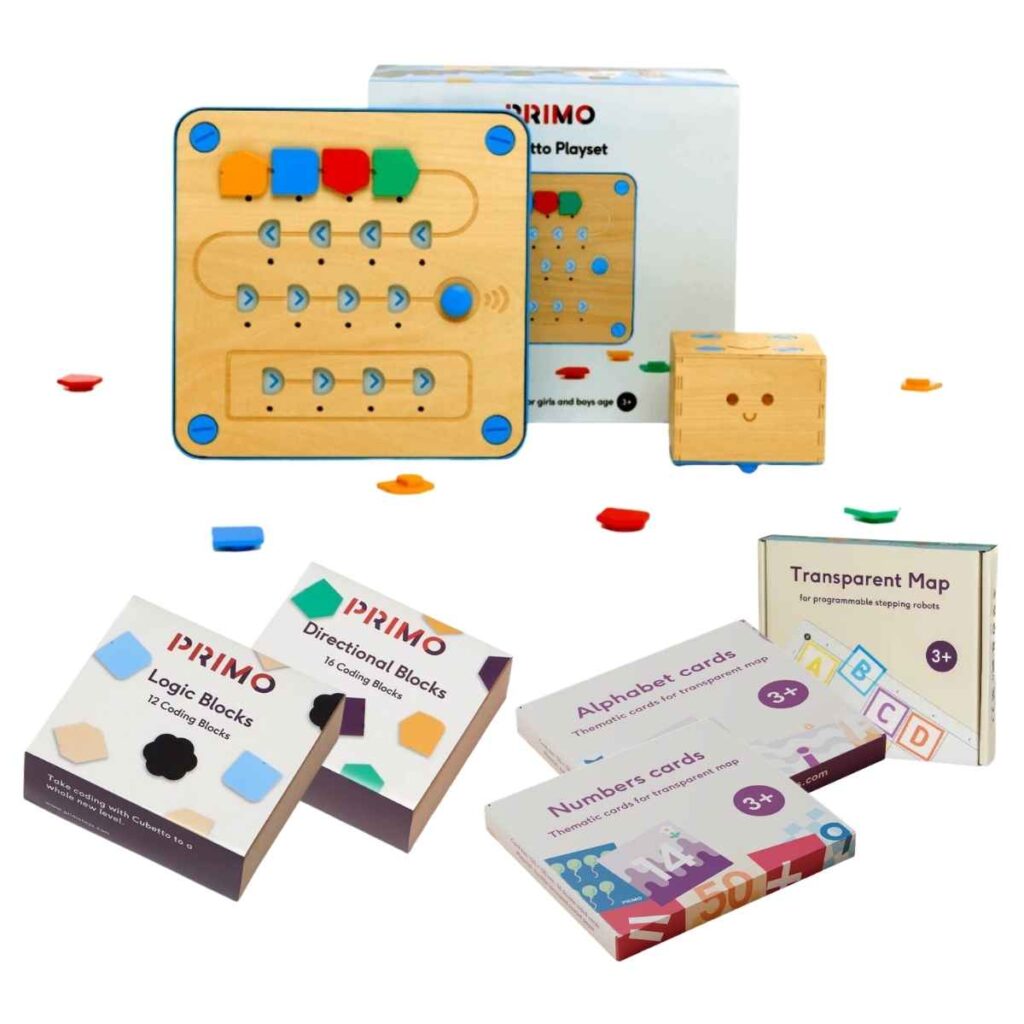
Das aus naturbelassenem Buchenholz gefertigte Cubetto-System verzichtet konsequent auf Bildschirme, Tastaturen und Schriftsprache. Das System besteht aus einem kubischen Bodenroboter, einer physischen Programmiertafel mit Vertiefungen sowie einem Sortiment codierter Holzblöcke. Die Blöcke repräsentieren elementare Instruktionen: Ein roter Block leitet eine 90-Grad-Rechtsdrehung ein, ein gelber Block eine 90-Grad-Linksdrehung, ein grüner Block den Vorwärtsschritt und ein blauer Block den Aufruf eines Unterprogramms.
Die didaktische Stärke von Cubetto liegt in der räumlichen Trennung von Planungs- und Ausführungsebene. Die Lernenden stecken die Bausteine in die wellenförmige Führungsrille des Programmierbretts. Erst wenn der Startknopf betätigt wird, sendet das Brett die Sequenz drahtlos an das Fahrzeug, welches die Strecke auf einer illustrierten Bodenmatte abfährt. Ein didaktisches Alleinstellungsmerkmal in dieser Altersgruppe (ab 3 bis 6 Jahren) ist die separate Funktionsleiste. Wird der blaue Funktionsblock in die Hauptsequenz eingefügt, verzweigt der Steuerfluss in die Subroutine. Auf diese Weise erwerben bereits Kinder vor dem Lesenlernen ein intuitives Verständnis für Prozeduren und Modularisierung. Cubetto eignet sich vor allem für heterogene Vorschulgruppen und die Schuleingangsphase, da motorische und sprachliche Barrieren durch das taktile Material minimiert werden.
Bee-Bot: Standardisierte Schrittmotorik für räumliche Orientierung im Klassensatz
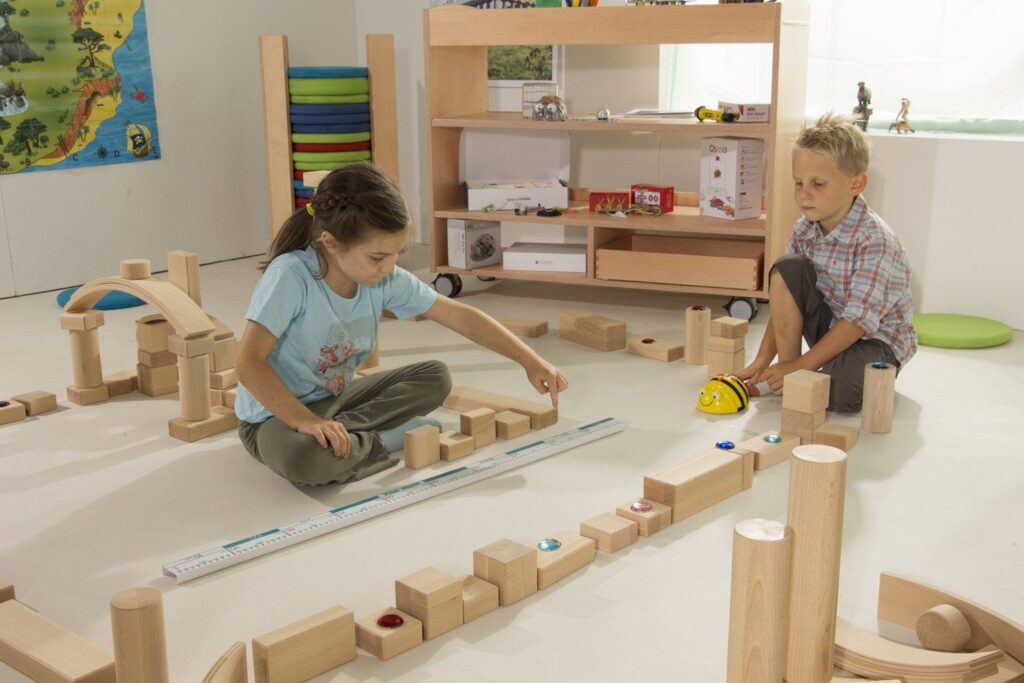
Der Bee-Bot stellt einen robusten, mobilen Bodenroboter in Gestalt einer Biene dar, dessen Bedienung vollständig über sieben Tasten auf der Geräteoberseite erfolgt (Vorwärts, Rückwärts, 90-Grad-Drehungen, Pause, Programmspeicher löschen und Start). Der Roboter führt Fahrschritte in festen Längeneinheiten von exakt 15 Zentimetern aus und dreht sich präzise auf der Stelle.
Im Unterricht zwingt der Bee-Bot die Kinder zur Antizipation von Lageveränderungen im Raum. Weil Drehungen nicht mit einer gleichzeitigen Vorwärtsbewegung verknüpft sind, müssen Lernende die eigene Körperperspektive verlassen und sich in die Ausrichtung des Roboters hineinversetzen. Im schulischen Alltag bewährt sich der Einsatz als Klassenset, bestehend aus sechs Robotern und einer zentralen Ladestation, da hierdurch kleinteilige Gruppenarbeiten ohne logistischen Mehraufwand realisiert werden können. In Verbindung mit transparenten Rasterschablonen (typischerweise $4 \times 4$ oder $4 \times 6$ Felder) lässt sich der Bee-Bot nahtlos mit Bild-, Wort- und Zahlenkarten bestücken, wodurch er als universelles Überprüfungswerkzeug in Sachunterricht, Mathematik und Sprachen fungiert.
Intelino Smart Train: Eisenbahn-Metapher und mehrstufige Steuerung
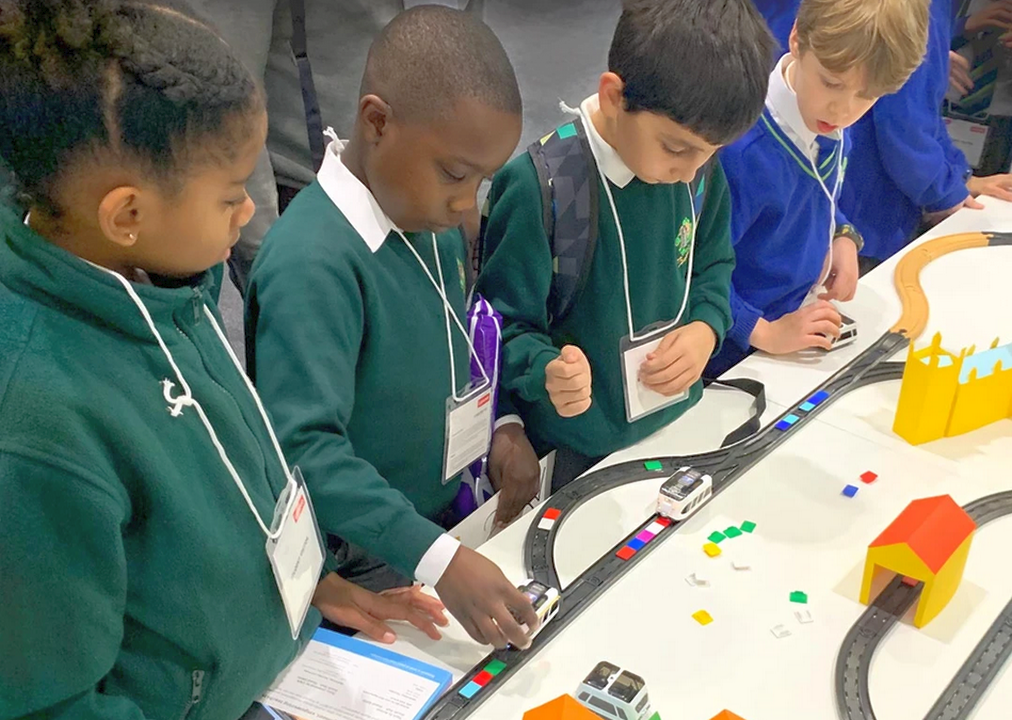
Der Intelino Smart Train überführt das klassische Schienenbahnspiel in einen programmierbaren MINT-Lernroboter. Die Steuerung des Fahrzeugs basiert auf optischen Bodensensoren, die beim Überfahren von Schienenstrecken darauf aufgesteckte Farbplättchen abtasten. Bestimmte Farbfolgen codieren Befehle wie Geschwindigkeitsänderungen, Bremsvorgänge, Wendemanöver oder das automatisierte Schalten elektromagnetischer Weichen.
Die didaktische Konzeption zeichnet sich durch eine schrittweise Progression über mehrere Klassenstufen hinweg aus: Auf der ersten Stufe operieren die Kinder vollständig bildschirmfrei. Sie entwickeln Schienenparcours, berechnen Fahrzeiten, platzieren Farbcodegitter und erproben logische Verzweigungen. Auf der zweiten Stufe ermöglicht eine Begleit-App die Modifikation der Sensorempfindlichkeiten und das Auslesen fahrzeugbezogener Telemetriedaten. Auf der dritten Stufe lässt sich der Zug nahtlos in Scratch einbinden. Der Schienenstrang wird nun zur physikalischen Teststrecke für blockbasierte Algorithmen, wodurch der Übergang von der taktilen Codierung zur computergestützten Befehlseingabe fließend gelingt.
Ozobot Ari: Farbbasiertes Spurenlesen, Touchscreen-Steuerung und Sensorfusion
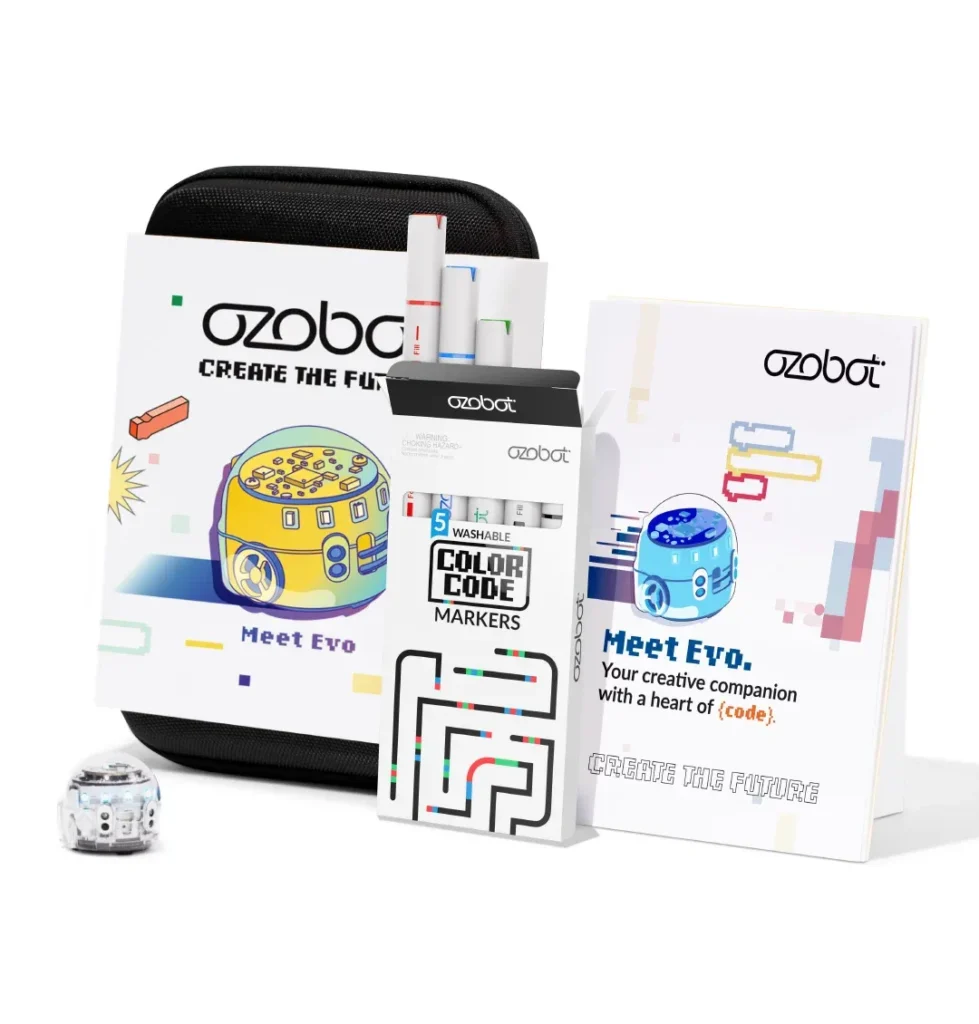
Der kompakte Ozobot Ari erweitert die Vorgängermodelle Bit+ und Evo um ein integriertes hochauflösendes LCD-Touchscreen-Display, ein Android-Betriebssystem sowie eine erweiterte Sensorik, bestehend aus Time-of-Flight-, Näherungs-, Gyroskop- und Beschleunigungssensoren. Zudem verfügt das Gerät über Lautsprecher, ein Mikrofon und WLAN-Konnektivität.
Das didaktische Profil von Ozobot verbindet zwei Phasen: Den niedrigschwelligen Einstieg bildet das spurgeführte Zeichnen auf Papier. Der Roboter folgt schwarzen Linien und interpretiert Sequenzen aus roten, grünen, blauen und schwarzen Markern als logische Instruktionen. Kinder entwerfen Straßennetze und Labyrinthe mit gewöhnlichen Filzstiften. Im weiteren Unterrichtsverlauf wird der Roboter über OzoBlockly gesteuert. Diese browser- und appbasierte Programmierumgebung stellt fünf gestaffelte Schwierigkeitsstufen bereit, die von piktogrammbasierten Befehlsblöcken für Leseanfänger bis zu verschachtelten logischen Strukturen, Variablen und mathematischen Operatoren reichen. Über den Touchscreen und die WLAN-Anbindung von Ari lassen sich zudem grundlegende Mechanismen künstlicher Intelligenz und sensorischer Umweltwahrnehmung erarbeiten, wodurch das System von der ersten Klasse bis in die Sekundarstufe II nutzbar bleibt.
KUBO: Haptische Puzzleteil-Codierung mit TagTiles für die Grundschule
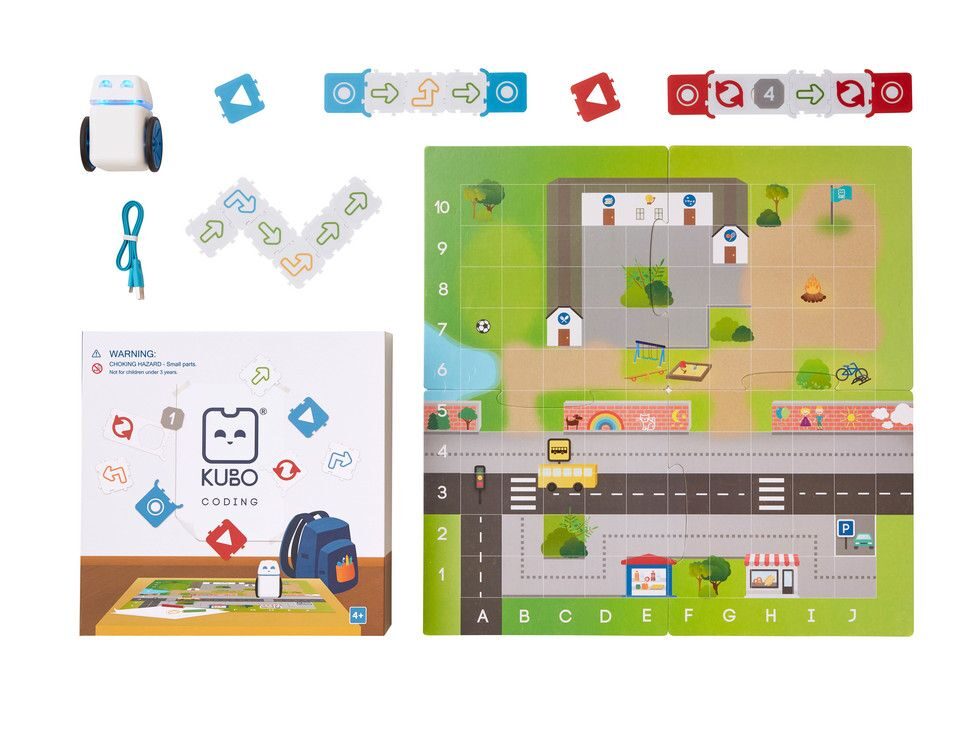
Der KUBO-Lernroboter wurde speziell für die Primarstufe entwickelt und ermöglicht einen vollständig bildschirmfreien, handlungsorientierten Einstieg in die informatische Bildung. Das System basiert auf einem kompakten Bodenroboter und sogenannten TagTiles – robusten, physischen Befehlskärtchen, die sich wie Puzzleteile zu sichtbaren Programmierketten zusammenstecken lassen. Im KUBO Coding Starter Set sind neben dem Roboter 46 TagTiles enthalten, mit denen Kinder Bewegungsabläufe, Richtungsänderungen und logische Strukturen ohne Bildschirm planen und ausführen.
Die Steuerung folgt einem didaktisch wirksamen Prinzip: Die Lernenden legen die TagTiles auf dem Tisch oder Boden aus. KUBO fährt mit optischen Sensoren an der Unterseite über die gelegte Kette, liest die Befehle nacheinander ein und speichert den Algorithmus im internen Speicher ab. Erst danach wird der Roboter auf die Aufgabenmatte gesetzt, wo er das eingelesene Programm abfährt. Diese Trennung von Programmierung und Ausführung fördert das abstrakte Planungsvermögen und entlastet das Arbeitsgedächtnis. Ein herausragendes Merkmal von KUBO ist die Vermittlung komplexer Programmierstrukturen wie Schleifen und Funktionen: Durch spezielle Funktions-TagTiles können Kinder wiederkehrende Befehlsfolgen als eigene Prozeduren kapseln und im Hauptprogramm mehrfach aufrufen. Da das Stecksystem ohne Schriftsprache auskommt, eignet sich KUBO hervorragend für heterogene und inklusive Lerngruppen sowie den differenzierten Einsatz im Stationenlernen.
Vergleichende Spezifikation und Leistungsmerkmale
Die nachfolgende Tabelle stellt die fünf analysierten Bildungsroboter hinsichtlich ihrer technischen Parameter, didaktischen Schwerpunkte und unterrichtsorganisatorischen Rahmenbedingungen gegenüber:
Kriterium | Cubetto | Bee-Bot | Intelino Smart Train | Ozobot Ari | KUBO |
Primäre Zielgruppe | Kindergarten, Vorschule, 1. Klasse (ab 3–6 Jahren) | Kindergarten bis 3. Klasse (ab 3–8 Jahren) | Grundschule bis Orientierungsstufe (ab 3–10 Jahren) | Klasse 1 bis 12 (ab 6–16 Jahren) | Grundschule / Primarstufe (Klasse 1 bis 4) |
Hardware & Materialität | Holzchassis, separates Programmierbrett | Robustes Kunststoffgehäuse mit Tastenfeld | Schienenfahrzeug auf modularem Gleissystem | Ultrakompakter Roboter mit Touchscreen & Farb-LEDs | Kompakter Roboter & 46 TagTile-Puzzleteile |
Eingabeschnittstelle | Haptische Symbolblöcke auf externer Tafel | 7 Steuerungstasten auf dem Geräterücken | Farbplättchen auf Schienen; App; Scratch | Farbstifte auf Papier; OzoBlockly | Physische Befehlsplättchen (TagTiles) |
Bildschirmbindung | 100 % bildschirmfrei | 100 % bildschirmfrei (optionale App) | Hybrid: Beginn screenfrei, Ausbau digital | Hybrid: Papierbasiert bis digital gestützt | 100 % bildschirmfrei |
Vermittelte Kernkonzepte | Sequenz, Richtungssinn, Unterprogramme | Diskrete Wegschritte, Dezentrierung, Fehlersuche | Linienführung, Weichenlogik, Variablen, Schleifen | Sensor-Aktor-Kopplung, Pfadentscheidungen, Logik | Sequenzen, Schleifen, Funktionen, Debugging |
Sensorische Ausstattung | Drahtlose Signalübertragung zur Tafel | Tasterkontakte, integrierte Schrittzähler | Optische Bodensensoren, Geschwindigkeitsmesser | Optische Sensoren, ToF, Gyro, Accel, Mikrofon | Optische Lesesensoren an der Geräteunterseite |
Sozial- und Arbeitsform | Kleingruppenarbeit am Tisch oder Teppich | Partnerarbeit auf standardisierten Bodenmatten | Tisch- oder Bodenaufbau im Team | Partnerarbeit auf Plakaten; Einzelarbeit am Rechner | Partner- und Kleingruppen, Stationenlernen |
Schulische Gebinde | Einzelset, Erweiterungspakete (Matten/Blöcke) | Klassenset (6 Roboter inkl. Ladestation) | Klassensatz (Mehrfachsets mit Zügen & Gleisen) | Klassensätze (12 oder 18 Roboter im Ladekoffer) | Starter Set (Roboter & 46 TagTiles), Erweiterungssets |
Didaktisches Stufenmodell
Progression von der Haptik zur Abstraktion
Ein nachhaltiger Aufbau digitaler Bildung vollzieht sich nach einem spiraldidaktischen Prinzip. Schülerinnen und Schüler sollten Informatiksysteme schrittweise erschließen, indem die Komplexität der Repräsentationsformen planvoll gesteigert wird.
Auf der ersten Stufe des didaktischen Progressionsmodells steht die enaktiv-taktile Fundierung im Mittelpunkt, wie sie durch Cubetto und den Bee-Bot repräsentiert wird. In der Kita und den ersten beiden Grundschulklassen erfassen Kinder räumliche Relationen primär durch die Lokomotion des eigenen Körpers. Bevor Steuerbefehle verinnerlicht werden können, müssen Lagebeziehungen erprobt werden. Wenn ein Kind den Bee-Bot bedient, vollzieht es eine mentale Rotation: Ein Befehl wie „Rechtsdrehung“ bedeutet nicht eine Bewegung nach rechts aus Sicht des davor sitzenden Kindes, sondern eine Drehung um die eigene Achse des Roboters. Bei Cubetto wird diese kognitive Hürde durch die physische Anordnung der Blöcke auf der Tafel entlastet. Kinder stecken die Route vorab, kontrollieren sie visuell und lösen die Fahrt aus. Weicht der Roboter vom Ziel ab, ist der Fehler materiell sichtbar auf der Tafel fixiert. Die Phase des Debuggings erfordert kein theoretisches Nachdenken über Syntaxfehler, sondern einen simplen Teileaustausch auf dem Brett.
Die zweite Stufe bildet der Übergang zur ikonisch-hybriden Steuerung, für die der Intelino Smart Train und der Ozobot Ari exemplarisch stehen. Hier weicht die direkte 1:1-Entsprechung von Taste und Bewegungsschritt einer zeichenbasierten Codierung. Lernende begreifen, dass Farben als Informationsträger fungieren, die durch Sensoren ausgewertet werden. Beim Intelino-Zug müssen die Farbchips in exakten Abständen in die Schiene geklemmt werden, damit das Lesegerät die Sequenz verarbeiten kann. Beim Zeichnen der Ozobot-Pfade auf Papier erfahren Schülerinnen und Schüler funktionale Toleranzen: Ist eine Linie zu dünn, verliert der Roboter die Spur; ist ein Farbstreifen unsauber aufgetragen, misslingt die Interpretation. Dieser analoge Schärfungsprozess schult die Sorgfalt und bereitet die Kinder auf formale Anforderungen der Informatik vor. Sobald die Pfadlogik beherrscht wird, vollzieht sich der nahtlose Wechsel in visuelle Entwicklungsumgebungen wie OzoBlockly oder Scratch. Die Bildschirmoberfläche wird nun als Gestaltungswerkzeug erfahren, dessen Codezeilen reale Reaktionen am physikalischen Roboter auslösen.
Eine eigenständige Vertiefungsstufe bildet die syntaktisch-modulare Puzzleteil-Codierung, wie sie durch Systeme wie KUBO verwirklicht wird. Hier verlassen die Schülerinnen und Schüler das rein lineare Abfahren von Wegen und erlernen fortgeschrittene Programmierstrukturen ohne jede Bildschirmbindung. Durch das gezielte Auslegen von TagTiles für Schleifen und Unterprogramme erfahren die Kinder, wie komplexe Algorithmen modular zerlegt und mehrfach wiederverwendet werden können. Die physische Kachelfolge auf dem Tisch materialisiert den Programmiercode dauerhaft vor der Gruppe, sodass Planungsfehler (Bugs) unmittelbar im Diskurs lokalisiert und durch Kachelaustausch behoben werden können. Dieser handlungsorientierte Umgang mit Funktionen schlägt die didaktische Brücke zwischen elementaren Steuerungen und der späteren blockbasierten Softwareprogrammierung.
Fächerübergreifende Verankerung im Grundschulcurriculum
Die Integration von Lernrobotern entfaltet ihren größten didaktischen Nutzen, wenn sie nicht als isoliertes Unterrichtsfach betrieben, sondern fest in die Kernfächer des Grundschulunterrichts eingebettet wird. Medienkompetenz bei Kindern entwickelt sich durch die Verknüpfung von Fachinhalten mit informatischen Denkmustern.
Im Mathematikunterricht unterstützen Roboter wie der Bee-Bot und Cubetto das Erfassen geometrischer Grundlagen und arithmetischer Strukturen. Auf Rastermatten durchlaufen die Kinder Wege, bestimmen Koordinaten und messen Längen. Für Rechenübungen im Zahlenraum bis 20 oder bis 100 lassen sich Aufgabenkarten auf der Matte verteilen: Die Kinder errechnen das Ergebnis einer Aufgabe und müssen den Roboter anschließend so programmieren, dass er gezielt das entsprechende Zahlenfeld ansteuert. Der Ozobot lässt sich für mathematische Labyrinthe einsetzen, bei denen Rechenwege über Farbcodes mit bestimmten Verzweigungen verknüpft sind, wodurch mathematische Lösungsfindung und algorithmische Wegfindung ineinandergreifen. KUBO wiederum ermöglicht das praktische Erfahren von Umfängen, Rechteckwegen und geometrischen Symmetrien über Kachelsequenzen.
Im Sachunterricht eröffnen sich breite Anwendungsfelder für Verkehrs- und Mobilitätserziehung sowie naturwissenschaftliche Phänomene. Mit dem Intelino Smart Train lassen sich urbane Verkehrsnetze nachbilden. Die Kinder erarbeiten Haltestellenintervalle, simulieren Vorfahrtsregeln und untersuchen die Notwendigkeit automatisierter Schranken- und Signalschaltungen zur Kollisionsvermeidung. In biologischen Themenschwerpunkten lässt sich der Bee-Bot als Honigbiene im Themenbereich Insekten einsetzen: Auf einer gestalteten Wiesenmatte steuern die Kinder verschiedene Blütenpflanzen an, sammeln virtuell Nektar und navigieren den Roboter zurück zum Bienenstock, was den Lebenszyklus und die ökologische Bedeutung von Bestäubern handlungsorientiert verdeutlicht.
Der Deutschunterricht profitiert von den narrativen und sprachbildenden Potenzialen robotergestützter Settings. Beim Einsatz von Cubetto oder Bee-Bot rekonstruieren Kinder Märchen, Bilderbuchgeschichten oder Sachtexte, indem sie die Handlungsorte nacheinander anfahren und das Geschehen im Tandem versprachlichen. Darüber hinaus verlangt die Programmierung eine präzise Begrifflichkeit: Richtungsangaben, Reihenfolgebegriffe und Bedingungssätze müssen artikuliert werden, was die Bildungssprache und das strukturierte Argumentieren fördert.
Im Kunstunterricht verbindet der Ozobot Ari grafische Gestaltung mit technischer Funktionalität. Schülerinnen und Schüler entwerfen komplexe Bildlandschaften, in denen Linienstärken, Farbkontraste und optische Rhythmen die Funktionalität des Roboters bestimmen. Das Zeichnen wird zum schöpferischen Codierungsakt, bei dem Ästhetik und algorithmische Präzision verschmelzen.
Schulorganisatorische Implementierung und Gelingensbedingungen
Die Implementierung physischer Programmierwerkzeuge in der Grundschule erfordert organisatorische Absprachen, um den Betreuungsaufwand im Kollegium gering zu halten und technische Ausfälle zu vermeiden.
Im Bereich des Hardware-Managements und der Raumorganisation bilden strukturierte Laderoutinen die Grundlage für einen störungsfreien Unterricht. Systeme mit zentralen Ladestationen, wie sie im Sechser-Klassenset des Bee-Bot oder in den Ladekoffern von Ozobot Ari enthalten sind, minimieren den logistischen Aufwand gegenüber individuellen Einzelladekabeln. Die Geräte sollten durchnummeriert und festen Zubehörkisten zugeordnet werden. Bei der unterrichtlichen Durchführung empfiehlt sich die klare Zuweisung abgegrenzter Boden- oder Tischzonen. Die Verwendung robuster Rastermatten verhindert, dass sich fahrende Roboter gegenseitig blockieren oder Lernende durch Kollisionen abgelenkt werden. Bei kachelbasierten Systemen wie KUBO ist eine strukturierte Aufbewahrung der TagTiles in Sortierfächern unverzichtbar, um den Verlust einzelner Befehlsplättchen zu vermeiden und Rüstzeiten zu minimieren.
Zur Bewältigung von Heterogenität und zur Förderung der Inklusion bieten taktile Werkzeuge methodische Vorteile. Da Cubetto, Bee-Bot und KUBO ohne geschriebene Sprache gesteuert werden, ermöglichen sie Kindern mit geringen Deutschkenntnissen oder sonderpädagogischem Förderbedarf einen gleichberechtigten Zugang. Binnendifferenzierung lässt sich über abgestufte Problemstellungen realisieren: Während leistungsschwächere Gruppen lineare Zielanfahrten planen, erhalten fortgeschrittene Tandems Nebenbedingungen wie gesperrte Felder, Pflichtzwischenstopps oder maximale Schrittbudgets. Zur sozialen Steuerung hat sich die Methode des Pair Programming bewährt: Ein Kind übernimmt die Rolle des Navigators (Planung, Wegebeschreibung, Codekontrolle), während das andere Kind als Operator die physischen Blöcke platziert oder die Tasten drückt. Nach jedem Durchlauf wechseln die Rollen verbindlich, was eine Dominanz einzelner Gruppenmitglieder verhindert und kooperative Aushandlungsprozesse erzwingt.
Hinsichtlich der Fortbildungskultur und Schulentwicklung erweist sich eine schrittweise Heranführung des Kollegiums als erfolgsentscheidend. Anstelle theoretischer Vorträge sollten interne Mikro-Fortbildungen etabliert werden, in denen Lehrkräfte die Aufgabenparcours im Kollegium selbst durchlaufen. Die Bildungsroboter dürfen nicht auf einzelne Arbeitsgemeinschaften beschränkt bleiben, sondern müssen als reguläre Lehr- und Lernmittel im schulischen Medienbildungskonzept und in den internen Fachlehrplänen verankert werden. Erst wenn Kollegien die Geräte als fächerübergreifende Werkzeuge begreifen, entfalten sie ihre nachhaltige Wirkung für die schulweite Medienkompetenz.
Fazit
Analoge und hybride Roboterwerkzeuge lösen den didaktischen Konflikt zwischen bildschirmreduzierter Grundschulpädagogik und zeitgemäßer digitaler Bildung auf. Sie nutzen den natürlichen Spiel- und Bewegungsdrang jüngerer Kinder, um abstrakte logische Gesetzmäßigkeiten in greifbare Handlungen zu überführen.
Die differenzierte Betrachtung der fünf Robotiksysteme verdeutlicht, dass der didaktische Erfolg auf der Passung von Entwicklungsstand und Interaktionsform beruht. Cubetto und der Bee-Bot schaffen ein solides, screenfreies Fundament für das algorithmische Grundverständnis und die visuell-räumliche Orientierung. Der Intelino Smart Train und Ozobot Ari fungieren als vielseitige Brückensysteme, die von analogen Farbcodes schrittweise zur modularen Blockprogrammierung überleiten. KUBO komplettiert diese Bildungskette in der Primarstufe, indem es anspruchsvolle algorithmische Strukturen wie Schleifen und modulare Funktionen vollständig bildschirmfrei über TagTiles begreifbar macht.
Medienkompetenz Schule bedeutet vor diesem Hintergrund weit mehr als das Bedienen vorgefertigter Softwareoberflächen auf mobilen Endgeräten. Medienkompetenz bei Kindern befähigt Lernende, die algorithmische Architektur moderner Technologie im wörtlichen Sinne zu begreifen, funktionale Zusammenhänge kritisch zu dekonstruieren und eine zukunftssichere digitale Kompetenz aus eigener Anschauung heraus aufzubauen.
Bildquellen
- Transparenzhinweis: Die in diesem Beitrag verwendeten Abbildungen wurden mithilfe von künstlicher Intelligenz (Gemini) generiert und stellen keine realen Aufnahmen dar.
- Produktbilder hingegen sind reale Darstellungen der hier vorgestellten Produkte.
Quellen
- kmk.org (Bildung in der digitalen Welt Strategie der Kultusministerkonferenz)
- swk-bildung.org (Gutachten Digitalisierung in der Bildung – 2022)
- nifbe.de (Digitale Kompetenzen fördern – mit und ohne Bildschirm – nifbe e.V.)
- medienkindergarten.wien (Medienerziehung ohne Geräte – medienkindergarten)
- bildungsportal-niedersachsen.de (Medien und Schule – Bildungsportal Niedersachsen)
- eduwiki.cs.upb.de (Ozobot – Roboter verstehen, gestalten und beurteilen – Eduwiki)
- coding-for-tomorrow.de (Mit dem Bee-Bot auf Schatzsuche | Digi:Schools)
- kinderprogrammieren.online (Ozobot – der interaktive Lernroboter für kreative Köpfe der Zukunft)
- eis.ph-noe.ac.at (Beebots im Unterricht – Education Innovation Studio)
- robotworld.de (Ozobot Ari Starter-Set | RobotWorld.de)
- funduinoshop.com (Ozobot Ari Entry Kit – Funduino-Shop)
- uni-muenster.de (Lernroboter | Der Ozobot im Mathelabyrinth – Uni Münster)
- lmz-bw.de (Ozobot: Unterrichtsideen für Klasse 1–7)
- spielend-programmieren.de (AI Roboter von Ozobot lierferbar – Spielend Programmieren)
- medien-fachberatung.be (Roboter… – medien-fachberatung)
- lehrerweb.wien (Rechnen mit Bee-Bot und Co. – Praxis-Ideen)
- lektionen.ozobot-deutschland.de (Ozobot Lektionen)
- charlotte-buehler-institut.at (Digitale Medienbildung in elementaren Bildungseinrichtungen)

2 Kommentare zu “Medienkompetenz bei Kindern: Analoge Werkzeuge für digitale Kompetenz”
Die Datenschutzbestimmungen habe ich zur Kenntnis genommen.